Come... preparare il modello BFEM per la progettazione automatica
1. Introduzione
La possibilità del software CSE di progettare automaticamente ampi insiemi di connessioni metalliche, leggendo un modello agli elementi finiti che sia stato risolto e per il quale siano già state eseguite le verifiche delle membrature, consente di risparmiare ingenti quantità di tempo e denaro.
La copertura delle tipologie di giunti è in continua evoluzione, i tempi di progetto automatico sono eccezionalmente brevi (la progettazione del tipico giunto richiede normalmente pochi secondi di tempo macchina).
La progettazione e verifica dei collegamenti è al momento un collo di bottiglia formidabile nel flusso di lavoro della ingegneria delle strutture metalliche. Molto spesso la soluzione economicamente praticata consiste in una progettazione e verifica parziale, o per analogia, lasciando quindi ampi margini di miglioramento e inefficienze che potrebbero essere fortemente ridotte.
O la progettazione delle connessioni richiede molto tempo, o viene di fatto iper-semplificata.
CSE è stato il primo programma sw al mondo ad automatizzare la verifica per mezzo di varie tecnologie, di nodi del tutto generici per layout e configurazione.
Tra queste tecnologie fu sviluppata tra le prime da Castalia srl (tra il 2008 e il 2012) la tecnologia “full fem” che utilizza modellazioni automatiche ed elementi finiti (per mezzo di elementi plate-shell per le membrature e i componenti aggiunti, e di elementi finiti speciali per i connettori), la quale se da una parte ha il pregio di poter approfondire in modo considerevole lo studio dello stato di sforzo del nodo, dall’altro ha il difetto di richiedere, in specie in campo non lineare e in presenza di molte combinazioni di carico, elevati tempi macchina. L’annuncio della automazione della progettazione full fem fu dato nel febbraio 2013 (https://www.castaliaweb.com/CSE/press1.asp) anni prima di tutti i programmi concorrenti.

Figura Esempio di estratto dal report PDF con le formule di verifica in forma chiusa
Dotato sin dall’inizio della capacità di interpretare ed eseguire script che includessero formule di progetto e verifica, CSE si avvale anche di questo diverso approccio per consentire da un lato la progettazione in tempi brevissimi, dall’altro la creazione di report di cristallina chiarezza i quali, a differenza di quanto avviene per l’approccio “full fem” possono essere agevolmente ripercorsi, ricontrollati, e verificati: non sono quindi una “black box”.
L’approccio in questione non elimina la possibilità di usare l’approccio FULL FEM in presenza di nodi di particolare importanza, frequenza, o complessità. L’approccio a formule chiuse resta competitivo per i nodi che siano tipici o tipizzabili, e per i quali, anche sulla scia di quanto sempre è stato tradizionalmente e adeguatamente fatto, siano possibili approcci che utilizzino formule chiuse per le verifiche, a partire da sollecitazioni sui componenti del nodo (connettori, membrature e pezzi aggiunti) calcolate con specifiche modellazioni fem 3D semplificate (è l’approccio ibrido, vedi nota 2).
Per poter consentire al motore di calcolo di interpretare efficacemente (in modo automatico) la topologia delle connessioni, sulla base della sola giacitura degli elementi, della presenza di svincoli e della qualità delle azioni interne, i modelli devono però essere preparati seguendo alcune linee di buona pratica, che consentono al motore di progetto automatico di poter lavorare in modo proficuo.
Questo documento serve a enumerare le regole di buona pratica da seguire e a illustrare i comandi di CSE che consentono di “riparare” modelli FEM aventi irregolarità e sporcature che inficerebbero il lavoro del motore di progetto.
2. Coordinate
Molto spesso, e tanto più a seguito del dilagare delle tecnologie BIM, i modelli FEM sono ottenuti per conversione di disegni CAD, che vengono trasferiti per mezzo di file ASCII (tipo DXF, IFC, o altri) o anche binari.
Questa pratica, che può forse avere qualche merito ha anche sicuramente numerosi difetti, tra i quali la importazione di coordinate che possono presentare i seguenti due tipici problemi:
1.A causa della necessità di collocare il modello nello spazio architettonico e topografico, questo presenta molto spesso un offset dall’origine del sistema di coordinate, molto forte (centinaia di metri, chilometri, o anche decine o centinaia di chilometri).
2.A causa del fatto che le coordinate dei punti cad sono talvolta l’esito di operazioni in virgola mobile, queste si presentano “sporche” e quindi con treni di cifre spurie che introducono delle perturbazioni numeriche rispetto alle posizioni teoriche.
Al fine di comprendere i problemi che sorgono, va compreso il ben diverso modo in cui un numero viene “compreso” a seconda che venga letto da un file ASCII (come un file CAD o BIM tipo DXF o IFC, o un programma fem tipo file S2K, STD, MGT, e similari), o da un file binario.
In un file binario un numero reale può essere scritto come float, double o long double. Nel primo caso richiede 4 byte (32 bit), nel secondo caso 8 byte (64 bit) nel terzo sempre 8 byte nei sistemi Windows che sono i più diffusi.
Un float ha una mantissa di 7 cifre decimali.
Un double ha una mantissa di 15-17 cifre decimali.
In un file ASCII un numero reale viene scritto con un numero di cifre significative che dipende dal formato specificato da chi ha programmato la scrittura di quel file ASCII.
Per esempio, esportando un file da MIDAS in formato MGT si possono ottenere numeri per le coordinate come questo:
1, -0.929296619229262, 0, -0.334009381666874
2, -0.978576761704517, 0, -0.132446196640558
3, -0.824246144383096, 0, -0.543849948993284
Che ha 15 cifre significative.
Consideriamo un modello posto a 100 km dall’origine. In questo caso in millimetri la differenza di 1 mm sarà una cosa tipo
1e8= 100.000.000
1.00000001e8=100.000.001
Ovvero la variazione sarà sulla nona cifra significativa.
Il millesimo di millimetro sarà sulla 12 cifra significativa.
In presenza di FILE ASCII scritti con un numero di cifre significative insufficiente o con treni di cifre “sporchi”, le coordinate possono differire.
Si considerino ad esempio i seguenti 3 nodi (presi da un modello FEM ricevuto da analista che probabilmente ha importato un disegno CAD nel suo solutore agli elementi finiti), che dovrebbero essere tutti ad identica X e Y e solo Z diversa (unità di lunghezza mm):
102 5.75599681952000e+04 5.09980041089000e+04 1.88250425645000e+04
103 5.75586000000000e+04 5.09980000000000e+04 1.73250461777000e+04
688 5.75586000000000e+04 5.09980000000000e+04 2.04167999971000e+04
Come si vede, nonostante le 15 cifre significative esistono differenze di più di 1 mm tra un nodo e l’altro, nella componente x (differenze qui sulla 5^ cifra significativa).
La X e la Y sono nell’ordine dei 50m, e quindi non presentano spostamenti dall’origine dovuti a collocazioni BIM. I tre nodi non sono sulla esatta verticale perché il primo nodo (102) forse a causa di operazioni in virgola mobile, non presenta la stessa X e Y degli altri due, che invece si corrispondono. La differenza in X è pari a
DX = 5.75599681952000e+04 - 5.75586000000000e+04 = 1.3681952 mm
DY= 5.09980041089000e+04-5.09980000000000e+04=0.0041089 mm
La prima differenza non è trascurabile nella prospettiva di una modellazione automatica dei nodi.
I due vettori che danno gli assi dell’elemento sono:
102-103à (1.3681952, 0.0041089,1499.99639)à Norma = 1499.997014
688-102à (-1.3681952, -0.0041089,1591.75743) à Norma= 1591.758018
Il coseno dell’angolo formato dai due vettori si ottiene da loro prodotto scalare normalizzato:
cos(α)= 0.99999843 da cui α = 0.1015° = 1.7716819 10-3 rad
Su un profilo alto 200mm, decisamente non particolarmente robusto, la compenetrazione di acciaio causata dalla rotazione fittizia tra i due assi dei due elementi (che potrebbero formare un giunto di prosecuzione) si può stimare come
200 tan(α)~ 200 x sin(α)= 0.35 mm
Su un profilo da 400mm, il doppio, circa 0.7 mm.
Si capisce quindi che per il riconoscimento dell’allineamento esatto dei due assi dei due elementi, condizione preliminare alla possibile attribuzione della progettazione “giunto di prosecuzione”, la coordinata X del nodo 102 è troppo sporca.
Al momento, in CSE la condizione è che la perturbazione angolare (tra la condizione di allineamento o perpendicolarità) corrisponda a un angolo in radianti non maggiore di 0.001. Non si tratta di una condizione particolarmente stretta, dato che tornando all’esempio precedente, accetta per il 200 mm una compenetrazione di circa 0.2 mm, e per il 400 mm circa 0.4. mm.
Da quanto precede emerge la necessità che le coordinate che vengono esportate dai modelli FEM vengano, se lo scopo è la progettazione automatica delle connessioni, adeguatamente pre-trattate e rese compatibili con la precisione geometrica intrinsecamente necessaria alla progettazione delle connessioni.
3. Asse degli elementi
Le proprietà mutue di allineamento tra gli assi delle membrature connesse sono fondamentali per il riconoscimento e la applicazione delle parametrizzazioni di progetto. Ad esempio, se due travi formano tra i loro assi un angolo di 90° sarà necessario adoperare una parametrizzazione che include certe lavorazioni, mentre se formano un angolo minore di 90° (apprezzabile) sarà necessario adoperarne un’altra.
Come si è visto nella sezione precedente, la direzione della linea d’asse delle membrature è, nei modelli derivati da modelli agli elementi finiti, dipendente in modo stretto dalle coordinate dei nodi.
Quindi, il controllo della linea d’asse delle membrature richiede un controllo sulle coordinate ed un loro eventuale cambiamento, e viceversa un cambiamento delle coordinate dei nodi implica una variazione della direzione della linea d’asse delle membrature.
4. Orientazione degli elementi
Un secondo fondamentale aspetto che è necessario controllare ai fini della corretta applicazione delle parametrizzazioni di progetto, è la orientazione dei profili delle membrature, ovvero l’angolo di rotazione della sezione intorno all’asse dell’elemento.
Ogni programma ha le sue convenzioni, le quali alla fine comportano la definizione di una terna di assi locali che è destra. A causa di ciò, dei tre assi solo due sono necessari, perché il terzo può essere ottenuto con un opportuno prodotto vettore. Dato che l’asse dell’elemento è legato alla posizione delle sue estremità, basta in effetti un solo asse per determinare la terna. I tre assi della terna locale hanno modulo unitario, e quindi sono da intendere come versori.
In CSE la orientazione della sezione viene fatta posizionando – nella maggior parte dei casi – il vettore che definisce l’asse “forte”, ovvero l’asse perpendicolare all’anima dei comuni profili a I, H, C, T, box. Se v1 è il versore dell’asse della membratura e v2* è un asse giacente nel piano definito dall’asse dell’elemento e dal suo asse forte, v2, si ha:
v3=v1^v2*/| v1^v2*|
v2=v3^v1
Se consideriamo ad esempio una parametrizzazione del tipo FIN PLATE a travi perpendicolari, si vede che non basta che gli assi delle due travi siano ortogonali, ma è anche necessario che l’asse forte della secondaria sia allineato con l’asse 1 della principale, ovvero che l’asse 3 della secondaria sia allineato con l’asse 3 della principale: l’asse 3 è parallelo all’anima.
“Allineato”, anche in questo caso vuole dire che l’angolo in radianti deve essere inferiore a 0.001.
Ne consegue che un eventuale presenza di angoli molto piccoli ma superiori alla tolleranza, non può che portare al mancato riconoscimento della parametrizzazione.
E’ quindi necessario che nella fase di preparazione del modello agli elementi finiti, la orientazione dei profili sia data con precisione e che sia evitato che vengano direttamente o indirettamente introdotto orientazioni spurie.
Tipicamente, tali orientazioni spurie si presentano con componenti di uno dei due versori v2, v3, prossime a 0, ma non rigorosamente 0. Alternativamente, con componenti prossime a 1.0 ma non rigorosamente pari a 1.
La ragione per la quale la orientazione può non essere corretta dipende dal software impiegato e da tutto il percorso seguito nella generazione del modello.
5. Elementi biella o assimilati
Alcune parametrizzazioni possono essere applicate solo in presenza di alcune componenti di sollecitazione e non altre. Un caso a sé è costituito dagli elementi biella, i quali possono portare solo azioni assiali.
Tipici candidati a richiedere la sola presenza di azioni assiali sono i nodi realizzati per mezzo di fazzoletti (gusset plate), i quali hanno una buona resistenza membranale ma una scarsa resistenza flessionale.
Segue che le parametrizzazioni che usano tali gusset plate, hanno normalmente delle precondizioni che ne escludono l’uso in presenza di momenti flettenti e torcenti ed in presenza di tagli.
Le condizioni normalmente impiegate per il riconoscimento di un elemento come “biella” sono però rilasciate consentendo la presenza di blandi momenti e tagli.
Per i tagli si usa una limitazione a 1/100 della azione assiale limite elastica.
Per il torcente e il flettente sull’asse forte, un limite di 1/1000 del momento limite elastico sull’asse forte.
Per il flettente sull’asse debole, un limite di 1/1000 del momento limite elastico sull’asse debole.
Ad esempio, una sezione HEA180 in S235, ha un limite di taglio pari a:
235 x 4525 / 100 = 10633.75 N = 1.08 t
Un limite di momento flettente su asse forte e torcente pari a:
235 x 293600 / 1000 = 68996 Nmm = 0.068 kNm
Un limite di momento flettente su asse debole pari a:
235 x 102730 / 1000 = 24141 Nmm = 0.024 kNm
Se un taglio o un momento supera queste soglie l’elemento non è considerato soggetto alla sola azione assiale e non si considerano applicabili le parametrizzazioni che prevedono “bielle”.
E’ da notare che il peso proprio dell’elemento genera necessariamente tagli nel piano verticale, i quali però sonno normalmente assai blandi, e certamente inferiori a quelli di soglia. Considerando ancora l’HEA180, immaginato anche lungo ben 30 volte la altezza di 180 mm si ha un peso proprio pari a (4525 x 180 x 30/103)x7.85/103kg= 191kg = 1910 N << 10633 N. Tali tagli, nella modellazione a biella sono correttamente trascurati e le forze peso non sono applicate come carico distribuito sull’elemento ma come forze nodali ai due estremi.
Il modo consigliato di modellare elementi biella quindi è usare, là dove disponibili, gli elementi biella propriamente detti.
In alternativa, è possibile usare elementi beam opportunamente svincolati, ovvero svincolati:
-Ad entrambi gli estremi a entrambe le rotazioni flessionali
-Ad un solo estremo alla rotazione torsionale.
La necessità di distinguere lo svincolo torsionale dei due estremi (operazione che può essere pesante e soggetta a errori) fa sì che spesso nella modellazione gli svincoli torsionali siano assenti. La situazione invece di doppio svincolo torsionale è usualmente resa impossibile dalla labilità locale per atti di moto torsionali che viene a generarsi.
Se gli svincoli torsionali sono assenti, gli elementi si caricano di torsioni che possono essere rilevanti. E’ da notare che la progettazione delle connessioni non può essere corretta se poi, a valle della progettazione fatta con forze coerenti con rilevanti torsioni, queste torsioni vengono trascurate. In questo modo si progettano le connessioni per un sistema di forze diverso da quello che si è usato per la progettazione delle membrature.
In presenza di torsione, il carico che migra come torsione sugli elementi diagonali, sgrava altri elementi, che vengono quindi ad avere una progettazione favorita. Se poi però le connessioni come progettate rendono impossibile l’assorbimento delle torsioni, si crea una situazione potenzialmente pericolosa.
Per i diagonali di controvento, e anche per gli elementi delle strutture reticolari, il sistema del fazzoletto (gusset plate) non è concepito per assorbire torsioni o flessioni. Pertanto, CSE si rifiuta di applicarlo in presenza di sollecitazioni che violino i limiti sopra indicati.
Pertanto valgono le seguenti linee guida, se si intende fare uso delle parametrizzazioni relative ai controventi (orizzontali e verticali) e alle strutture reticolari:
1.Elementi diagonali che portino solo azione assiale dovrebbero essere modellati con elementi biella.
2.Se sono modellati con elementi beam questi devono avere doppi svincoli flessionali a entrambi gli estremi e un solo svincolo torsionale a un estremo.
3.In ogni caso, per la applicazione delle parametrizzazioni relative ai controventi e alle strutture reticolari è condizione necessaria che gli elementi diagonali o reticolari, abbiano tagli e momenti molto piccoli, ovvero inferiori alle soglie specificate.
6. Elementi semplici o assimilati
Per elemento “semplice” si intende qui un elemento che comunichi solo tagli e azione assiale e non momenti flettenti o torcenti. Per esempio una trave secondaria che si appoggi a una principale.
Valgono per questi elementi considerazioni analoghe a quelle già fatte per gli elementi diagonali soggetti solo ad azione assiale. Gli svincoli devono essere messi opportunamente e i momenti flettenti, se presenti, escludono parametrizzazioni che implicano progettazioni non adatte ad assorbire tali azioni
7. Linee guida
Se un modello BFEM è stato letto da fuori già risolto (da altri programmi), con tutte le azioni interne di tutti i casi di carico disponibili, ogni modifica fatta all'interno di CSE del modello BFEM stesso implica una incoerenza tra il modello BFEM presente in CSE e il modello BFEM risolto.
Per tale ragione, in linea di principio, qualsiasi modifica del modello BFEM fatta in CSE dovrebbe implicare la inaccessibilità dei riisultati del modello, in quanto ottenuti dal programma esterno con un modello in realtà diverso. Sino alla versione 2026 c, 12.50, CSE inibiva l'utilizzo delle azioni interne lette da un modello fatto esternamente, in presenza di modifiche al modello BFEM stesso fatte all'interno di CSE, mediante, tipicamente, i comandi posti sotto il menu BFEM.
E' tuttavia vero che in presenza di variazioni modeste del modello, l'utente può decidere di continuare a usare le azioni interne di calcolo del modello prima delle modifiche, senza che questo comporti problemi sostanziali.
Come si è visto, se un modello letto da fuori presenta jnodi sporchi, la applicazione delle parametrizzazioni può risultare più difficile, dovendosi scartare le parametrizzazioni che implicano angoli "esatti". Ma la modiifica della geometria del modello in modo da riportare i jnodi a essere "puliti" è spesso tale da non implicare di fatto nessuna sostanziale modifica del modello, data la presenza di variazioni angolari di pochi millesimi di radiante.
Per questa ragione a partire dalla versione 12.60 (2026 d, Ottobre 2026), le modifiche al modello BFEM fatte internamente a CSE dopo che il modello è stato letto già risolto da fuori, non implicano la perdita della disponibilità delle azioni interne.
E' compito e responsabilità dell'utente applicare modifiche al modello BFEM che o non comportino variazioni significative dello stato di sforzo, o, se le comportano, lo facciano sempre in modo tale che la situazione sia sotto controllo.
Supponiamo che sia stato importato da fuori un modello BFEM, già risolto, e che siano già stati automaticamente cercati i jnodi.
La prima cosa che l'utente deve fare, se intende usare le parametrizzazioni, prima di cominciare a costruire i renodi, è usare il comando Automazione-Seleziona jnodi sporchi, in modo da vedere se il modello importato contiene dei jnodi sporchi.
La tolleranza angolare minima (fissata internamente e al momento non modificabile) è A=0.001 rad, mentre la massima è scelta dall'utente nel comando con un default di B= 0.008 rad. Ora, se il modello non contiene angoli sporchi, nel senso che la minima variazione angolare realmente voluta è ad esempio 5°, perturbazioni angolari ben sotto i 5° (ad esempio sotto i 4.5°), devono essere considerate problemi della mesh o della orientazione degli elementi, non perturbazioni della geometria realmente volute dal progettista. In questo caso, ad esempio, dato che 4.5° = 0.07853 rad, la tolleranza potrà essere impostata a B= 0.078 rad. Se invece sono attesi e voluti angoli perturbati di 1° rispetto alla perfetta perpendicolarità o allineamento, allora una soglia ragionevole potrebbe essere B= 0.5° = 0.0087 rad.
Perturbazioni angolari inferiori a A implicano il riconoscimento dell'angolo come esatto: 0°, 90°. Ovvero se X = 90° +/- Y, con |Y|<A, allora X= 90°. E anche se X=+/-Y con |Y| < A, allora X= 0°.
Perturbazioni angolari comprese tra A e B implicano che l'angolo non sia riconosciuto come speciale (0°, 90°), ma che sia considerato "sporco". Ad esempio se X=90°+/-Y, con A<|Y|<B, allora X ≠90° e X è classificato "sporco".
Perturbazioni angolari maggiori di B implicano che l'angolo non sia riconosciuuto come speciale e che non ci sia la classificazione "sporco". Ad esempio se X=90°+/-Y e |Y| > B, X≠90° e X è classificato come "voluto" e quindi non "sporco".
Il comando menzionato è fatto apposta per dare le informazioni e gli strumenti per poi correggere il modello, eliminando gli angoli sporchi. Infatti:
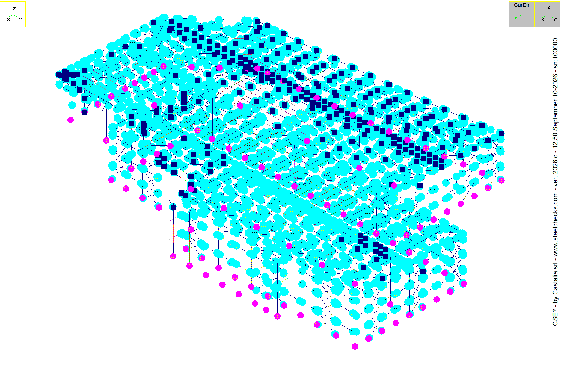
Selezione dei nodi corrispondentri a istanze di jnodi sporchi
1.Seleziona tutti i jnodi "sporchi" (conviene quindi partire da una situazione dove nessun jnodo è selezionato).
2.Seleziona tutti i nodi del modello BFEM che corrispondono a tutte le istanze di tutti i jnodi marcati come "sporchi" (idem conviene che prima del comando nessun nodo sia selezionato).
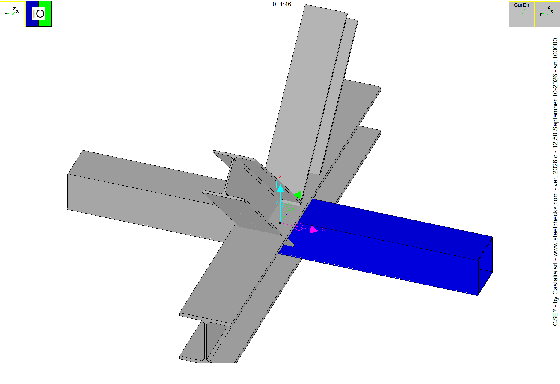
Selezione di membrtura che presenta angolii sporchi rispetto al master
3.All'interno dei renodi, seleziona la membratura il cui angolo è in qualche modo "sporco" rispetto alla membratura 1.
4.Crea un report che può essere copiato e incollato in un editor, con la lista di tutti i jnodi sporchi e il loro conteggio.
•Se il comando dice che non ci sono jnodi sporchi, si può proseguire.
•Se il comando dice che ci sono jnodi sporchi si può procedere in due modi diversi:
1.Tornare al programma con cui il modello è stato fatto, e modificare il modello per eliminare le sporcature, ricalcolando le azioni interne. E' la strada più corretta, ma implica un riciclo nel programma esterno, cosa che talvolta non si può più fare.
2.Modificare il modello BFEM dentro CSE, senza perdere le azioni interne calcolate con il modello "sporco" dal programma esterno.
La ragione per la quale la indagine conviene sia fatta prima di cominciare a costruire i renodi, è che per forza di cose, necessariamente, la pur blanda modifica delle coordinate dei nodi o delle orientazioni degli elementi, implica la perdita delle membrature, e di conseguenza dei jnodi. Una volta modificato il modello bisognerà quindi rifare la ricerca delle membrature (comando BFEM-Cerca Membrature) e poi dei jnodi (JNodi-Cerca). Infatti due elementi finiti che prima non erano stati considerati allineati, davano luogo a due membrature, mentre dopo il riallineamento, possono dare luogo a una membratuura soltanto.
Stabilito di voler modificare il modello per eliminare o ridurre il numero dei jnodi sporchi, i comandi che più verosimilmente saranno utili sono i seguenti.
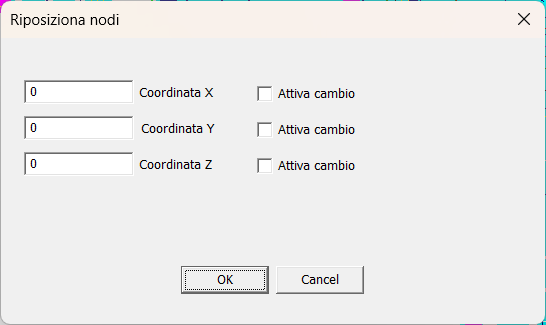
Questo comando consente di ridefinire una sola o due sole coordinate dell'insieme dei nodi selezionati, lasciando le altre invariate ("attiva cambio"). Il comando si usa selezionando preventivamente tutti i nodi che devono avere la stessa X, o la stessa Y, o la stessa Z (fili fissi X=cost, Y=cost o Z=cost). Poi ridefinendo il valore esatto che tale coordinata deve avere. In questo modo tutti gli sporcamenti rispetto al valore esatto vengono eliminati, e ciò fa sparire le perturbazioni o sporcature numeriche che sono tra le sorgenti principali dei jnodi sporchi. Il comando può anche essere usato su rette aventi equazioni tipo {x=cost; y=cost}, colonne, o {x=cost; z=cost}, travi lungo Y, eccetera.
Questo comando consente di ridefinire la orientazione delle sezioni di elementi trave e biella. Una delle più frequenti cause di jnodi sporchi, è la presenza di orientazioni imperfette. Ad esempio se un vettore orientazione doveva essere {1, 0, 0} ed invece è {√(1-ε2), 0, ε}, la ridefinizione a {1, 0, 0} può essere fatta con il comando indicato.
In generale, tutti i comandi di meshing e attribuzione di proprietà sono accessibili senza perdere le azioni interne già calcolate. E' compiito dell'analista/utente di CSE applicare le modifiche in modo coerente con il fondamentale obiettivo di non rendere le azioni interne utilizzate non più significative, pertinenti o utilizzabili.
Da un punto dii vista operativo, conviene che dopo la modifica delle coordinate sia rifatta la ricerca dei jnodi e la catalogazione dei jnodi sporchi, verificando se questi sono ancora presenti o no. Molto spesso ripulite le coordinate gli angoli tornano perfetti.
-----------------------------
C.S.E. - 2001-2026 - Copyright Castalia srl - Milan - Italy - www.castaliaweb.com
Guida di C.S.E. — Castalia s.r.l.
Software per la verifica e il progetto di connessioni metalliche. Pagina di C.S.E. · Demo · Ordini · Contatti